السيارات الذاتية تقترب من شوارع أوروبا
Saturday, 07-Nov-2026 07:16
تتقدّم تقنيات القيادة الآلية في أوروبا من التجارب المنفصلة إلى محاولة بناء منصات مشتركة يمكن استخدامها في سيارات الركاب وسيارات الأجرة والشاحنات.
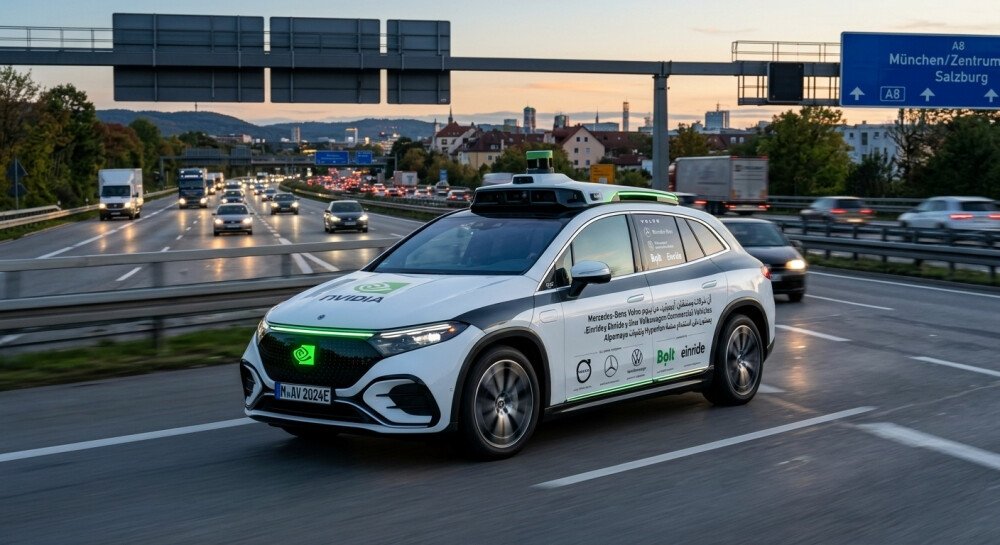
وفي 21 تشرين الأول، أعلنت Nvidia أنّ شركات ومشغّلين أوروبيّين، من بينهم Volvo وMercedes-Benz وVolkswagen Commercial Vehicles وBolt وEinride، يعملون على استخدام منصة Hyperion وتقنيات Alpamayo لتطوير تطبيقات قيادة آلية.
الإعلان لا يعني أنّ سيارات بلا سائق ستنتشر فوراً؛ بل يوضح أنّ الصناعة تحاول توحيد الحوسبة والاستشعار والتحقق من السلامة، لتسهيل الانتقال من النماذج التجريبية إلى الخدمات الفعلية.
منصّة مشتركة لسيارات مختلفةتؤكّد Nvidia أنّ Hyperion توفّر بنية معيارية للحوسبة وأجهزة الاستشعار يمكن تكييفها مع سيارات ركاب ومركبات تجارية وأساطيل روبوتاكسي. وتستفيد شركات السيارات من منصة مشتركة لتقليل تكرار أعمال الدمج والاختبار، مع الاحتفاظ بقدرتها على تطوير برمجيات القيادة الخاصة بها. وقد تساعد هذه المقاربة في خفض بعض تكاليف التطوير، لكنها لا تلغي اختلافات المركبات والطرقات والطقس وقواعد المرور بين الدول.
Volvo وMercedes-Benz في قلب التطويرأعلنت Volvo Cars اعتماد Hyperion ومجموعة برامج Alpamayo لتطوير القيادة الآلية، مستفيدة من خبرتها في أنظمة السلامة. كما تعمل Mercedes-Benz مع Nvidia على قدرات من المستوى الثالث والرابع، فيما تعرض Volkswagen Commercial Vehicles منصة ID Buzz AD المخصَّصة لتطبيقات النقل الآلي. وهذه شراكات تطوير وليست إعلاناً عن توافر كل الوظائف للمستهلكين فوراً؛ إذ يتطلّب تشغيلها على الطرق العامة موافقات تنظيمية واختبارات متدرجة.
روبوتاكسي وخدمات نقل جديدةاختارت Bolt استخدام Alpamayo في برنامج روبوتاكسي أوروبي مستقبلي، مع مركبات Lucid المبنية على Hyperion. وأوردت Nvidia أنّ جمع بيانات القيادة الواقعية قد يبدأ في مدريد عام 2027، رهناً بالموافقات التنظيمية، وإنّ ألمانيا ضمن أولويات التوسع. وذكرت الشركة خطة مستقبلية تشمل ما لا يقل عن 25 ألف مركبة Lucid قادرة على القيادة الذاتية من المستوى الرابع، لكنّ هذه خطة معلنة وليست أسطولاً يعمل اليوم. وسيعتمد التنفيذ على الشراكات والتراخيص والقدرة على إدارة الأسطول والصيانة والاستجابة للحوادث.
السلامة تحتاج إلى دليل قابل للتدقيقأعلنت Nvidia إطار Halos SAFE، الذي يربط المحاكاة والاختبارات البرمجية والعتادية والقيادة على الطرق ومراقبة الأسطول بمعايير أداء قابلة للقياس. والهدف هو إنتاج أدلة يمكن تتبُّعها حول سلامة النظام، بدلاً من الاعتماد على عدد الأميال وحده. فالحالات النادرة، مثل ظهور عائق مفاجئ أو تعطّل حساس أو تغيُّر الطقس، قد تكون أهم من آلاف الكيلومترات السهلة. وتظل الاختبارات المستقلة والشفافية في الإبلاغ عن الأعطال ضرورية، لكسب ثقة الجهات التنظيمية والجمهور.
المستوى الرابع ليس قيادة كاملة في كل مكانيشير المستوى الرابع عادة إلى قدرة النظام على القيادة من دون تدخّل بشري ضمن نطاق تشغيل محدَّد، لا في كل طريق أو ظرف. وقد تحتاج المركبة إلى منطقة جغرافية مرسومة مسبقاً أو طقس مناسب أو سرعة محدّدة. لذلك فإنّ وصف سيارة بأنّها «ذاتية القيادة» قد يخفي شروطاً مهمّة. ويجب أن يعرف المستخدم أين تعمل الخدمة، وماذا يحدث إذا خرجت عن نطاقها، ومَن يتولّى التعامل مع الطوارئ.
تحدّيات المدن والتشغيللا يتوقف نجاح روبوتاكسي على السيارة نفسها. فالمدن تحتاج إلى تنظيم أماكن التوقف والصعود والنزول، وإدارة المركبات المعطلة، وتحديد مسؤوليات التأمين، وإتاحة بيانات الحوادث للجهات الرقابية. كما أنّ خدمة تعمل في حي محدَّد قد تواجه صعوبات عند التوسع إلى مناطق مختلفة في تصميم الطرق أو سلوك السائقين. وستكون الكلفة مقارنةً بسيارات الأجرة التقليدية، وسهولة الحجز، وسرعة الاستجابة، عوامل تحدِّد ما إذا كانت التقنية ستصبح خدمة جماهيرية أم ستظل تجربة محدودة.